产物中间
- 日韩综合无码_日韩在线:新能源发电实训拆卸
- 日韩综合无码_日韩在线:机器机构及立异实训拆卸
- 日韩综合无码_日韩在线:光电机一体化实训拆卸
- 日韩综合无码_日韩在线:智能楼宇主动化实训拆卸
- 仿真电梯讲授模子
- 机器示教摆设柜
- 日韩综合无码_日韩在线:液压气动传动实训拆卸
- 日韩综合无码_日韩在线:PLC及单片机实训拆卸
- 日韩综合无码_日韩在线:变频器实训尝试拆卸
- 日韩综合无码_日韩在线:家用电器手艺实训尝试查核拆卸
- 日韩综合无码_日韩在线:电液伺服比例实训拆卸
- 日韩综合无码_日韩在线:机床电气手艺实训拆卸
- 日韩综合无码_日韩在线:数控机床维修实训拆卸
- 日韩综合无码_日韩在线:电力体系主动化实训拆卸
- 日韩综合无码_日韩在线:传感器手艺实训拆卸
- 维修电工实训拆卸
- 日韩综合无码_日韩在线:供配电手艺实训拆卸
- 电力拖动实训拆卸
- 日韩综合无码_日韩在线:电工电子手艺实训拆卸
- 日韩综合无码_日韩在线:电力电子手艺实训拆卸
- 轨道交通实训拆卸
- 电机实训拆卸
- 日韩综合无码_日韩在线:化工进程装备节制实训拆卸
- 化工实训拆卸
- 化工道理尝试拆卸
- 日韩综合无码_日韩在线:煤矿矿山宁静讲授实训拆卸
- 日韩综合无码_日韩在线:制冷制热手艺实训尝试拆卸
- 日韩综合无码_日韩在线:热工类实训尝试拆卸
- 日韩综合无码_日韩在线:特种装备驾驶摹拟器
- 日韩综合无码_日韩在线:金融手工财会实训室装备
- 日韩综合无码_日韩在线:钳铆焊及制图实训室装备
- 讲授模子
光电机一体化实训拆卸
您以后的地位: 讲授装备 > 产物中间 > 日韩综合无码_日韩在线:光电机一体化实训拆卸 > 注释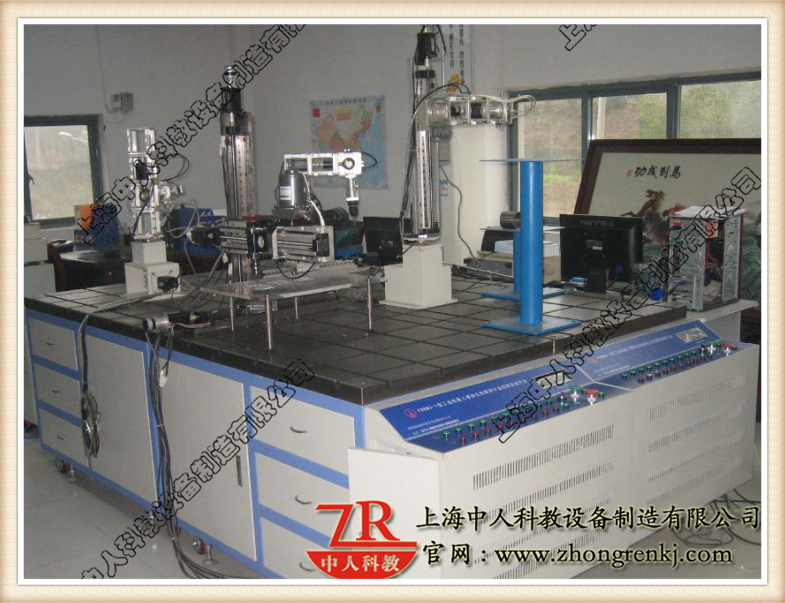
模块化仿真产业机器人立异设想及节制理论平台
ZRGJD-MJ组件化逼真领域机人视频人立名个人规划及放肆策略渠道是郑州中人教仪光电科技机一体机化培训拆开款型中的一类化合物,机人视频人的各处件可拆开,并可所经历程放肆指标体系对机人视频人已停超控。...ZRGJD-MJ模块化仿真产业机器人立异设想及节制理论平台是上海中人教仪日韩综合无码_日韩在线:光电机一体化实训拆卸系列中的一种产物,机器人的各部件可拆卸,并可经由进程节制体系对机器人停止操控。
领会机器人成立坐标系的意思;领会机器人坐标系的范例; 把握用D-H方式成立机器人坐标系的步骤。
(3)机器人正活动学阐发
领会齐次变更矩阵的观点;把握机器人笛卡尔坐标系成立的进程;把握利用齐次变更矩阵求解机器人正活动学的方式。
(4)机器人逆活动学阐发
ไ
领会齐次变更矩阵的观点;领会机器人任务空间的观点;把握机器人笛卡尔坐标系成立的进程;把握利用齐次变更矩阵求解机器人逆活动学的方式。
(5)机器人枢纽活动轨迹计划
💟
懂得机器人枢纽坐标活动的观点;领会机器人枢纽坐标活动时的轨迹计划方式;懂得机器人相对活动地位情势和相对活动地位情势的观点。
(6)、机器人PTP(点到点)活动轨迹节制
𓆏
懂得机器人PTP(点到点)活动的观点;领会机器人PTP(点到点)活动的节制方式;领会机器人完成PTP活动的进程。
(7)机器人CP(持续)活动节制
🦹
懂得机器人CP (持续轨迹)活动的观点;领会机器人CP (持续轨迹)活动的节制方式;领会机器人完成CP (持续轨迹)活动的进程;把握机器人的直线和圆弧插补节制方式。
请知悉:如模块化仿真产业机器人立异设想及节制理论平台触及到PLC、电气元件、液压气动元件、变频器、触摸屏等,可选用其余品牌。若是您对模块化仿真产业机器人立异设想及节制理论平台比拟对劲,您能够致电征询咱们相干的实训室扶植想划和相干产物保举。厂家,在采办模块化仿真产业机器人立异设想及节制理论平台时,咱们都赠予1年的收费质保期。
本文关头词:模块化仿真产业机器人立异设想及节制理论平台本文旧址://ythuanqiu.com/product-zhongxin/guangjidianyitihuashixunshebei/151.html
- 2017-07-28日韩综合无码_日韩在线:怎样维修PLC可编程节制器
- 2017-07-27日韩综合无码_日韩在线:光电机一体化讲授装备毛病检验
- 2017-07-24日韩综合无码_日韩在线:光电机一体化实训装备的保修
- 2017-07-04日韩综合无码_日韩在线:机器实训装备的环保工程
- 2017-06-28日韩综合无码_日韩在线:机器实训装备之液压元件罕见有
- 2017-11-10日韩综合无码_日韩在线:机器根本实训装备中的机器体系
- 2017-11-07日韩综合无码_日韩在线:机器传动典范零部件机能测试实
- 2017-11-01日韩综合无码_日韩在线:机器综合摆设柜与加速器示教陈
- 2017-10-31日韩综合无码_日韩在线:机器设想根本摆设柜与同步讲解
- 2017-10-30日韩综合无码_日韩在线:机器整机摆设柜与机器传动机构