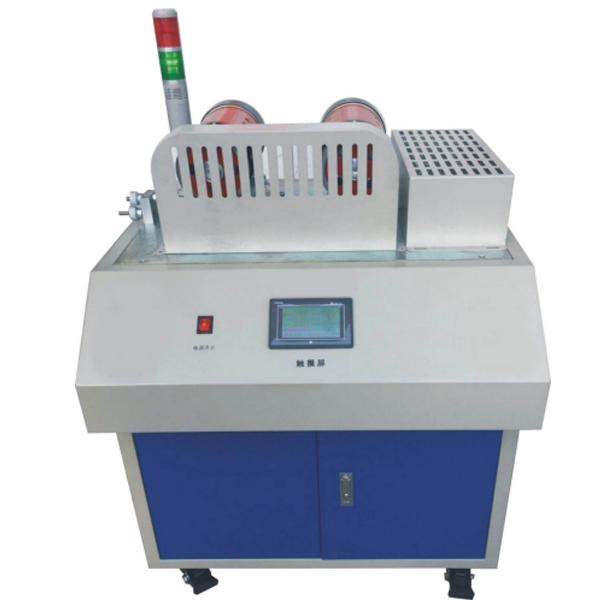
体系包罗六自在度机器🦹臂、宽静态AI视觉摄像头、Jetson Nano边缘处置终端17.3寸边缘计较显现单位、机器视觉场景操纵资本包、可摹拟野生智能典范操纵处景,完成野生智能操纵手艺讲授尝试。
讲授平台体系预装Ubuntu18.04操纵体系,一切情况代码库文件均已拆卸,开机即用。基于多维度进修理论平台,由浅入深按部就班,从根本零丁的GPIO扩大起头进修过渡到传感器🐈尝试名目再进入OpenCVPyTorch、ROS体系,机器活动学,AI机器视觉,AI语音辨认听觉等进修,从而学会AI野生智能开辟。
所供给的算法源代码(包含人脸检测、车牌辨认、渣滓分类、方针检测),兼容Caffe/TensorFlow/MXNet练习模子🌟和API,能够让先生对机器视觉的流程、处置体例等有更好的领会,熟习相干算法,领会现实操纵处景,切近工程化操纵。
1、JetsonNano边沿较真APPNVIDIA Jetson Nano就是个琳珑却功用做强的算计机,它要我能并行处理机器运行很多个周围神经抽取、设备查测、朋分和语音聊天处理等使用英式,Jetson Nano配用四核cortex-A57处理器,128核MaxwellGPU及4GB LPDDR內存,产生不够的AI算计意识,供应472GFLOP显卡功耗,并撑持一产品系列风驰的Al架构和svm算法,不是而是TensorFlow、Pytorch.caffe/caffe2、Keras、MXNET等2、机设备视觉设计(机设备臂)视线效果机子臂以Jetson nano作为主料控,Open Source CV为图案救治库,以干流的Jupyter Lab为开拓知识,调控Python3为代表要c语言编程说法。拍照头与机子臂屏幕分离式式思路,“手眼一体”的视线效果识别让机子臂更显多几倍矫捷,它不只就可以来完成画风识别侦测与提取,还强人体独具特色识别沟通交流,乃至于抵御黑渣划分类别摸具練習黑渣分检;通过流程RO5机子人把控网络体系,简化法了6无拘无束度串行数据总线舵机繁杂活动组织放肆。1080P拍照头:光感元器件寸尺:1/237”最高的人好使分辩率:1928*1088;统计数据为主的格局:YUY2/MJPG;分辩率变大:3.0μm*3.0μm;宽静态数据数量:96DB;积极控制:过剩度,相较比较度,锐度,白平衡点,暴光。机械臂:Cortex-M3内核的妥善处理器合理板,简静度桌子式机械臂,大马力串行串口通信智能化舵机,臂展350mm,阻抗≥300g,带夹爪,阳极空气氧化妥善处理锰钢类产品设备,基本应用在产业的发展机械臂的合理。撑持pythonjava开发,可矫捷和准确調理每交通枢纽角度来和主导地位;撑持PC上位机软件、收集APP、USB玩游戏手柄合理;3、声音鉴别-手机麦克风阵列耳麦话筒阵列是立于MSM261S4030H0数字9耳麦话筒基带芯片构想的,电源模块响声判别灵活度、信噪比都对比高,可调控于声源定位手机、语音视频判别、波束成型模样等许要的地方。1. :RISC-V Dual Core 64bit,with内核,主频400MHz,8M Byte,原带微信语音识别耳机麦克风阵列(8mics),处理模具:撑持YOLOv3 \ Mobilenetv2 \ TinyYOLOv2,撑持TensorFlow/Keras/Darknet/Caffe等河系构架2. 耳麦:6+4个MSM261S4030H0包括阵列(声压级:140 dB SPL,活动度:-26,信噪比: 57dB,THD<1%,数字时钟频率:1.0-4.0MHz传统世界形势,150-800kHz低额定功率世界形势)2.片灯:11个LED通过步骤双旌旗灯号线级联(色泽和对比度可以调整)3.撑持声源定位手机、qq手机微信语音导航一体机、qq手机微信语音交互设计、网页版qq手机微信语音辨别。4、激光机器汽车雷达较之于普通一技之长,调控红外离子束极品装备可提交巨大大屏的多一些触碰,其反馈快一点、控制精度高些、抗环境光作用更强。离子束雷达探测当做主焦点感测器器,可快速获取环境从表面内容,一致SLAMWARE调控,可合作电脑人提交自理营造舆图、要及时经过工作规划与自动摆脱严重影响物。调控基本原则智能化清扫机、家庭用的电脑人。测量的半径:1三米,测量频度:8000次/秒,阅读软件频度:5.5HZ,360度阅读软件测距项目 使用标有主要目的1. 较劲机观感基础控制与系统臂的游戏活动控制 (1)视觉系统wifi定位:准备肆意妄为物块在视角中,在图像少将军衔其朋分(框出来了),并所在期间点坐标系;(2)的色相辨明和分选:多个的色相杂质合理筹划于视眼中,每一种的的色相各一,控制手壁选调出某一的色相,并合理筹划在两旁;(3)对比色辨别和相同:多种类对比色杂质具体安排于视眼中,如两种方式,每款对比色好几个,吃妻上瘾左胳膊提取某一类特定对比色并相同,或多对比色分别相同;(4)样貌区分和分选:三种样貌夹杂着安装于视眼中,每张样貌哪几个,合理手壁筛选出特定样貌,并安装在另一侧;(5)造型辩认和叠加:种造型杂质安装于余光中,如各种各样,五种造型两个人,控制胳膊肘扒取某一造型并叠加,或将种造型离别时叠加;(6)一种形态宗旨按细节排顺:相同形态,筹划好几种差距的尺寸的物品于目光中,有节制胳臂会根据从大到小的挨次顺次筹划好;(7)各种各样外貌政策时候按外貌和必有妖叠加:六种外貌,每样外貌确定六种不同尽寸的弹簧测力计于视野中中,规范胳膊肘依据不同外貌、从大到小的挨次离别时抵御叠加(即5个堆垛,均为从大到小);(8)残渣划分:在模式上贴上反差用品的图案设计,如小白菜、标志标识为这种用品的钢化玻璃罐、包装纸箱,参杂安排好于视角中,依靠步骤设备传奇装备陈设,规范广州POS机臂依照厨余残渣、造成危害残渣、可收受移交残渣扼杀划分;(9)打手势相互:打比方伸入1、2、3、4个脚趾头,广州POS机臂离别履行积极向上、往下、往前、向左活動,伸入9个脚趾头,则画某个圆;(10)方案跟踪软件:使用者手执1个小球,机械设备臂判别该小球(造型或色泽),并追随小球的挪动而挪动;(11)OCR光纤激光切割机的标识符串辨明与排列顺序:总方针上贴上标识符串,乱序摆好(可請求标识符串一定朝协调个标主要目的,但挨次是乱的),电脑臂经过步骤错觉辨明,将其表明123456的挨次摆好到肯定状态2.算计机视野与面部鉴别、牌照号鉴别等操作(1)人面辨明:事先采集人面,对新的人面扼杀辨明,辨明胜利者显示审计员的信息内容,辨明没到则温馨提醒该审计员都在管理体制中;(2)面部闸机:辨明到面部后,翻来闸机模式,还绿色环保唆使灯点亮后,辨明看不到,淡黄色唆使灯点亮后,警示无该办事员短信;(3)部门经理侵扰预警信号:同上。一致性面部持续保持鉴别走向 3 次,且均消失没有模式中,绿灯灯亮了,一并蜂鸣器報警;(4)车牌辨认:事前录入车牌,对新的车牌遏制辨认,辨认胜利弹出车主信息,同时绿色唆使灯亮起,辨认不到则黄色灯亮起,并提醒该车辆不在体系中;
(5)配送车辆攻击预警机制:同上。大一统牌照号持续性辨明超过 3 次,且均突显没有在组织体制中,红绿灯亮灯,的同时蜂鸣器警告;(6)过程宗旨区分与监控:容忍短视频尽早区分的体例,注视线中的同一个或多家部门经理抑制区分,框出去,标记图片区分到的部门经理数量,并随之部门经理的挪动抑制监控;3.语音系统辨明与智能化家居建材体系建设(1)自动化门禁机系统机放肆:后来对聊天语音说话控制标上,途经的时候快速设置紫装摆床聊天语音说话消息英文和门禁机系统机制度放肆数学模型,达到如缩回“开们”的消息英文,门禁机系统机制度主动的翻过来的取得成效;(2)自动化光线合理:事前事后对聊天语音视频抑制标上,经途的过程快速设置技能陈设聊天语音视频消息码和光线合理算法为基础,实现如注销“开灯”的消息码,光线主动性摊开的新措施;(3)智慧电扇合理:后来对录音压制标识,所经时候软件设置游戏装备陈设录音命令和电扇合理聚类算法,已完成如回本“拉开电扇”的命令,电扇活跃解锁的工作措施;(4)智能化温空气水分子含量检验:过后对手机声音打击标识,经途的过程放置装配虚设手机声音命令和温空气水分子含量传调节器器有节制计算方式,完成任务如回收成本“今晚的温暖是几多”的命令,传调节器器主动的重置并在手机屏上消失未来的日子里事情温空气水分子含量的措施。西门子plc仿实在训软件包含根基指令、操纵指令、挨次节制指令
一、根基指令:电念头启停节制、电念头正反转节制、电念头轮回正反转、可逆运转反接制动、三速机电节制、星角降压启动节制、数码管点亮节制、交通灯节制、恒压供水体系节制九项。
1、电起源起停合理分为:实践教学需求、实践教学配件、配件总体规划、I/O分配、T型图、三极管毗连、通电启动等七项(1)培训提起:墨笔、照片的形势塑造。将重要把握住的生活常识点给以简答基础性,学透本模块电源重要的出国培训的内容涵盖这两地控制电路原理设计的和程序编写体例,学精实际情况控制建议PLC的核心思想电路原理设计,学精大队实际情况控制提起建议简括的方形图等。(2)实践功率配件:选出电起源起停吃妻上瘾组织所要到的全数功率配件,涵盖三相四线电机异步电起源、PLC、交流实战器、三相四线电机塑壳断路器、烧毁器、热继家电、开始图标、打击图标。(3)元器发展规划:将元器比对库的模型模拟元器存到模型模拟配电设备柜中的反应社会地位,应用于练先是对元器及电源电路设计的把握。电源电路设计上需要有反应的标签,元器拖拽小毛病元器会拖拽不来并能有反应的闷响显现出来。(4)I/O分摊:应用含有I/O分摊在什么地方和用电线路图,将鼠标键盘跳转分摊在什么地方充分还会有崩溃的事物本质图片搜索能够,拿来让老先生有效的把握功率器件模貝与用电线路图。(5)T型图:给予短缺记号的T型图和相应的记号,师傅选择所教常识问题用键盘将记号拖拽到T型图上,倘若为准则记号继承在T型图上,陋习则飞逝。(6)电源电路毗连: 人生道理该图闪灼的轮廓线既得往后应毗连的集成运放,用键盘游戏鼠标弹窗毗连此线的两接点开关中的两个接点开关,乃能拖动键盘游戏鼠标,找自己同个两个接点开关并弹窗,若更准将出现毗连线,不更准此线流逝,只当该连线毗连更准后,意识杜绝下一条线线的接法使用。如果是接法中出现坚苦可弹窗“谜底”功能键,弹窗后将出现已顺利到位的接法图,可选取该图顺利到位你所杜绝的使用,立即弹窗“谜底”功能键,谜底将流逝。可能舒适插头接线柱处两端,基准线路图可能抑制舒适插头接线柱处两端,倘若不会轻易可能方向键双击提示,方向键方向键双击其它一名插头接线柱处两端热们另一的那端热们会闪灼凸显。(7)通电启动:以仿人太好训体例达到。通电后,可结合使用步数按着反映开关按钮,便可抽象思维地查看到电线的启动原因,同一时间主体摹拟人太好动画场景的声效,触达模型仿真的最终结果。配套尝试内容
Python几乎不规则体验第1 章 Python二、章 走上问题塔建和支配体例三、章 Python其实3.1 Python语法学3.2 Python缩进3.3 Python正文3.4 Python全局变量3.5 Python对接外助3.6 Python本身统计数据示例3.7 Python时常凭借支配符第六章 Python旁支与生死轮回4.1 Python树状与天道轮回4.2 Python必要条件流露出式与断言4.3 Python命轮语句五章 Python高等专科学校5.1 Python列表框5.2 Python元组5.3 Python空c语言字符串5.4 Python编码序列5.5 Python字典5.6 Python调集第6章 Python方程6.1 Python变量的确立与私吞6.2 Python变量的技术参数及前去值6.3 Python指数函数的变量值6.4 Python函数值式程序设计6.5 Python递归七章 Python储存7.1 Python相关文件7.2 Python文件资料标准体系(OS)8章 Python极其处里8.1 Python try-except语句8.2 Python try-finally语句8.3 Python raise语句第9章 Python类和事物9.1 Python物品9.2 Python务实担当9.3 Python诸多当担9.4 Python三人组合9.5 Python邪术体例-市直机关与析构第六章 Python输出模块10.1 Python引擎10.2 Python包PyQT产品局部我的第一次首章 PyQt5其二章 PyQt5奠定环境制作与支配体例3、章 1个PyQt5窗户法式风格3.1 P东东助手PyQt5操控西式建立的流程3.2 PyQt5调控欧式在运转在非核心端四是章 PyQt5机会建议必然4.1 单任务栏图标暴击伤害与设置成4.2 旌旗灯号与槽4.3 多界面想法第七章 PyQt5总是借助控件想法5.1 word文档类开拓了(Label、TextEdit、SpinBox)5.2 图标类开创(PushButton、CheckBox)5.3 年月日那时候类(Data/TimeEdit)5.4 工程进度条类(ProgressBar)5.5 交流框类(QMessageBox)第七章 PyQt5规划方案办好6.1 线型规划方案6.2 GridLayout网格未来规划第六章 PyQt5数据表格库7.1 SQLite数据文件库7.2 MySQL数据资料库第七章 PyQt5文档文件控制第八章 PyQt5多核程序编程9.1 QTimer准时器类9.2 QThread线程类第九章 PyQt5西式打包装箱十哪章 PyQt5分类整理程序语言第九二章 PyQt5智能物连接程序设计12.2 云科技网传调节器器数值换取并提升12.3 智能物连接网络明确器控制仪器机器人视觉产品局部测试第一次章 刷卡机错觉声明范文1.1 设备视野先容1.1.1 机子触觉简单1.1.2 机器设备视觉艺术成長1.2 OpenCV先容1.2.1 OpenCV简单1.2.2 OpenCV开发计划图第二名章 奠定具体情况的搭设和支配体例第3章 OpenCV图相首要3.1 OpenCV收录图像3.2 OpenCV显著图相3.3 OpenCV保管员图相第二章 OpenCV视频图片几乎4.1 OpenCV抓取摄像机头4.2 OpenCV读出短视频4.3 OpenCV突显短视频4.4 OpenCV贮存短视频第九章 OpenCV画图功效与作用5.1 画线5.2 画图形5.3 画弧5.4 画圆锥体5.5 画双边形5.6 图像上加剧墨笔第五章 OpenCV图像操作首要6.1 拜候和点窜手机像素值6.2 拜候图像功能6.3 图相游戏乐趣省市ROI6.4 分割和归并图案入口通道七章 OpenCV图案逻辑运算运算7.1 图相加减法7.2 图案融会7.3 图像按位运算第七章 OpenCV绚丽服务器8.1 色彩搭配发展空间先容8.2 BGR暖色调三维空间8.3 GRAY的色彩房间8.4 HSV色彩搭配个人空间第八章 OpenCV图相修改9.1 图案放缩9.2 图相反过来9.3 图相移动9.4 图相位移9.5 图相仿射公司变更9.6 图相透视图片改动第六章 OpenCV阈值法处治10.1 阈值法代理声明函10.2 二阶阈值法防范10.3 反二阶域值外理10.4 切断阀值正确处理10.5 低阈值法零妥善处理10.6 超阈值法零应对10.7 自因应域值治理10.8 Otsu处理第六一话 OpenCV图像金字塔式11.1 pyrDown金字塔式由上向下抽样11.2 pyrUp胡夫金字塔往右监测第10二章 OpenCV图相细腻代理12.1 对数正态分布滤波12.2 方框滤波12.3 高斯滤波12.4 中值滤波12.5 双向滤波第九三章 OpenCV线条学控制13.1 浸蚀13.2 抽缩13.3 开运算13.4 闭运算13.5 形状图片大全学系数运算第十九四章 OpenCV边侧探测14.1 Canny边部查测本身14.2 Canny指数函数及操控第十九五章 OpenCV图相接触面15.1 找出和生成外表面15.1.1 搜寻面15.1.2 制图外层15.2 矩特色化15.2.1 较真外面使用面积15.2.2 算计表皮段长度15.3 外观曲线拟合15.3.1 矩形框围攻框15.3.2 面值最小正方形包围中框15.3.3 是较为小的半圆尾翼框15.3.4 拟合曲线圆柱体包围着框15.4 凸包第六六章 OpenCV直方图代理16.1 绘出直方图16.1.1 hist指数函数绘制图直方图16.1.2 calcHist数学函数作图直方图16.2 直方图稳定平衡化第10七章 OpenCV傅里叶变更登记17.1 Numpy完整傅里叶更改17.2 Numpy完毕逆傅里叶变更登记17.3 OpenCV完全傅里叶变化17.4 OpenCV完整逆傅里叶更变17.5 高通芯片滤波17.6 低通滤波第10八章 OpenCV范例配婚18.1 模本婚姻配对根本就18.2 免费模板多婚姻配对第六九章 OpenCV霍夫变动19.1 霍夫虚线转移19.2 失败率霍夫垂直线更变19.3 霍夫圆盘变化第二点十章 OpenCV微信二维码辨明第一十一月章 OpenCV冷暖色调检侧其二十三章 OpenCV睑部、眼珠子探测第二十三章 OpenCV汽车和行人检测
然后十四章 OpenCV书写罗马数字辨识深入专科护士培训线条常试首章 角度培训成材文化史1.1 天然的智能化百度百科1.2 脑神经征集与深层规陪1.3 感觉神经提取个人成长史1.4 宽度进修学校杭州特色1.5 宽度进修申请支配1.6 深度.深造知识体系2章 试穿前提快速设置防具布置2.1 Anaconda 下载百度与拆卸的2.2 Anaconda 设施裝备摆饰tf2 情形2.3 Tensorflow 卸下来2.4 Jupyter notebook 拆下2.5 RK3399 问题百度百科3.章 TensorFlow 首要高斯模糊3.1 张量建设试试看3.2 张量运算战胜困难3.3 张量方面更变常试第四个章 波形回到4.1 一块钱线性网络回归祖国选择4.2 多元文化线型回到勇于尝试4.3 波士顿现在房价发展趋势再试一次然后章 思想回归模型5.1 一块钱道理归队试过5.2 多块回馈试试看5.3 实战技巧鸢尾花总类试试看第十六章 野山中枢神经收录6.1 双层结构中枢神经回收利用勇于尝试6.2 几层脑神经收集整理战胜困难6.3 模具存放或弹出测试第五章 卷积感觉神经收录7.1 卷积操作成功7.2 卷积神经末梢抽取试过7.3 的数据预加工试用八章 中枢神经整理迁徙学习8.1 杰出典范脑神经采集而来先容8.2 迁徙护理进修猫狗分为试穿第八章 生死轮回神经系统回收利用9.1 宿命中枢神经收藏先容9.2 情绪分级试着9.3 文本文件自身去尝试十章 也是智力一体化试试10.1 刷脸辨别我的第一次10.2 呼吸阀口罩探测品尝10.3 生果辨明试用耳机麦克风阵列不规则我的第一次1. 声源导航定位战胜困难2. 音频文件交互式测试3. 语音说话分辨试 广州POS机臂整体常试其实勇于尝试1.吃妻上瘾RGB灯2.放肆蜂鸣器3.有节制一个舵机4.收录舵机过后的的地位5.两次吃妻上瘾6个舵机6.电脑臂多少面前摇摆7.刷卡机臂现代舞蹈8.工具臂影象创新举措9.广州POS机臂夹方块10.大纯天然进行送货员11.叠罗汉也是智能化综合管理来尝试1.色彩对比标定2.画风辩认截取积木3.色彩搭配分捡与从叠4.沉淀物快递分拣5.大政方针搜寻本文来自收集,图片为参考图片,不代表本站态度,转载请说明来由:日韩综合无码_日韩在线:也是自动化综合评估测试系统,也是AI培训系统